Project Page
プロジェクト
ロボティクス・インタラクション・ソフトウェアに関する主なプロジェクトです。
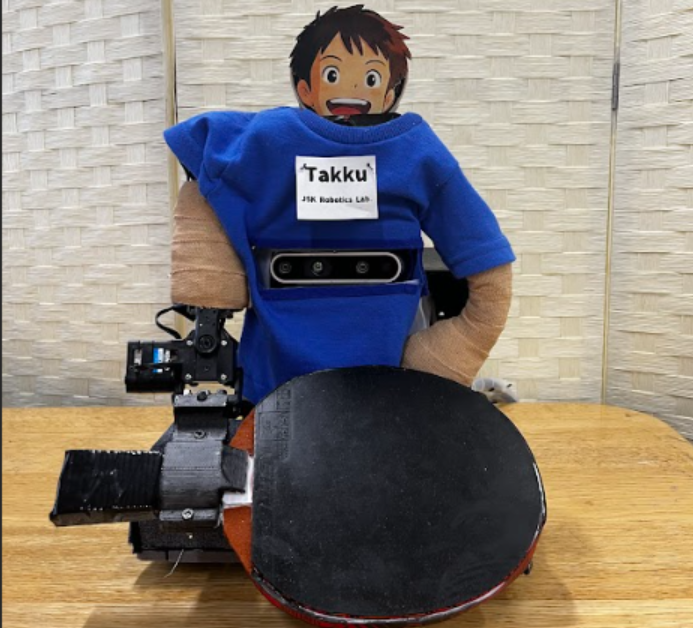
Takku(卓球ロボット)
カメラでボールを認識し、卓上でボールを打ち返す卓球ロボットを開発しました。人間らしい動きと見た目を持つロボットシステムとロボットアームを自作しています。
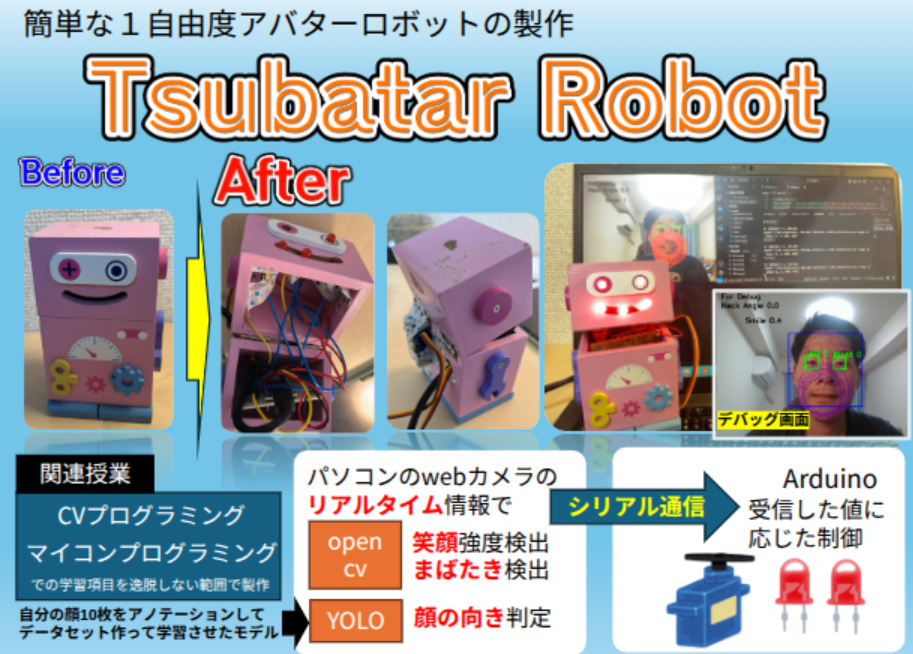
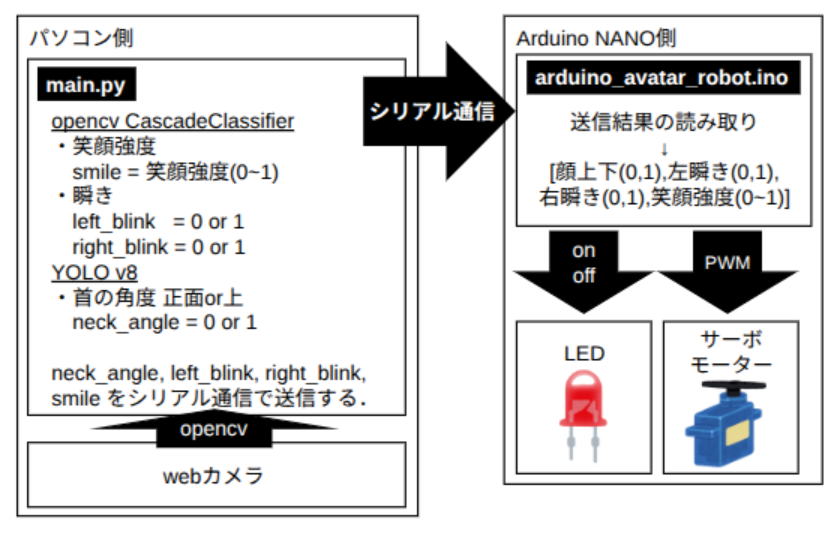
Tsubatar ロボット
YOLO と OpenCV を用いて人の顔・笑顔・瞬き・頭部姿勢を認識し、リアルタイムに表情表出とインタラクションを行う 1 自由度のアバターロボットを開発しました。本プロジェクトは機械情報工学科の先端プログラミング発表会で発表しました。
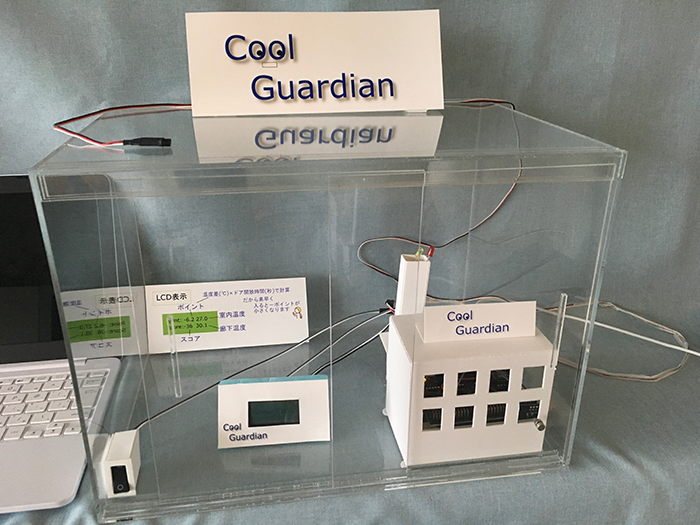
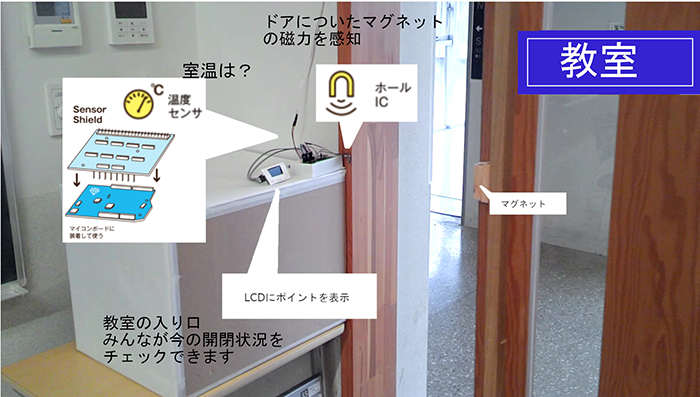
Cool Guardian
ローム オープンハック チャレンジ 2018 において、ゲーミフィケーション・電子工作・マイコンプログラミングを用いて、エアコンによるエネルギーの無駄を削減するシステムを開発しました。当時は高校生でしたが優秀賞を受賞しました。

Julia パッケージ
ロボティクス・制御向けに 2 つの Julia パッケージを開発・保守しています。
ROS2.jl は ROS 2 の Python クライアント rclpy のラッパーパッケージで、Julia のロボットモジュールと ROS の連携を可能にします。ROS 1 向けには RobotOS.jl があり、Julia の逆運動学モデルと RobotOS を接続した例を GitHub で公開しています。
DualQuatUtils.jl は Julia で回転・クォータニオン・デュアルクォータニオンを扱うためのユーティリティモジュールで、ロボティクス、ドローン制御、動作計画での利用を想定しています。Julia の標準 Quaternion はデュアルクォータニオンに対応していないため、本パッケージが役立ちます。
このほか、株式会社 Proxima Technology でソフトウェアエンジニアとして Julia を用いた開発に従事しました。